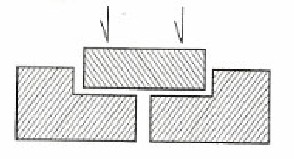
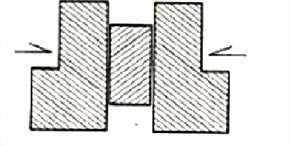
Stabilizacja stawów krzyżowo-biodrowych polega na współfunkcjonowaniu i uzupełnianiu się dwóch mechanizmów:
- ¾ ryglowania strukturalnego (samoistnego), w którym ułożenie przestrzenne struktur uniemożliwia przemieszczanie się centralnego elementu ku dołowi (ryc.34) [3, 8].
- ¾ ryglowania siłowego (wymuszonego), w którym centralny element układu pozostanie stabilny jedynie, gdy zadziałają siły poprzeczne zwiększając tarcie (potrzebny wydatek energetyczny) (ryc.34) [3, 8].
Po połączeniu tych dwóch mechanizmów uzyskamy model działania stawu krzyżowo-biodrowego, dzięki któremu zachowuje on prawidłową stabilność z zachowaniem pewnych możliwości ruchowych przy minimalnych kosztach energetycznych (ryc.35) [3, 8].
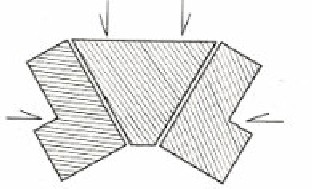
Anatomia SKB powoduje, że siła działająca na staw w pozycji wyprostowanej dzieli się na siłę działającą prostopadle do powierzchni stawu — kompresyjną — oraz siłę skierowaną równolegle — ścinającą. Siła kompresyjna powoduje zwiększenie zwartości stawu i zmniejszenie jego ruchomości, co zabezpiecza go skutecznie przed podwichnięciem (wraz ze zwiększającym się obciążeniem wzrasta stabilność). W równoważeniu siły ścinającej dużą rolę odgrywa struktura powierzchni stawowej SKB oraz struktura pokrywającej ją chrząstki.
Mogą one przybierać różne formy: chrząstka od gładkiej do szorstkiej, a powierzchnia stawowa od płaskiej do pofałdowanej [3]. Połączenie mechanizmu zamknięcia siłowego i strukturalnego stanowi makroskopowe ukształtowanie powierzchni stawowych.
SKB jest stawem płaskim, co istotnie wpływa na transmisję sił poprzecznych i zginających w stosunku do stawu kulistego [3]. Poniżej przedstawiono schematy działania sił poprzecznych i zginających na staw płaski oraz na staw kulisty.
W przypadku sił poprzecznych działających na staw płaski działająca siła boczna wywoła boczne przesunięcie jednego członu kostnego, aż do momentu, gdy ruch zostanie ograniczony przez więzadła (układ bierny) lub mięśnie (układ czynny). Zaburzone zostaje liniowe ułożenie członów kostnych, w związku z czym pojawia się ryzyko urazu (podwichnięcia, zwichnięcia). W odniesieniu do sił poprzecznych działających na staw kulisty nie istnieje powyższa możliwość ze względu na ukształtowanie powierzchni stawowych (ryc.36) [3].


W przypadku działania sił zginających następuje działanie momentu zginającego. W odniesieniu do stawu płaskiego ramię siły (r1) działającej na stabilizujące więzadła będzie największe z możliwych. Siła wywoła boczne pochylenie jednego z członów kostnych, rozszerzenie szpary stawu po jednej stronie i przesunięcie punktu kontaktu kości na krawędź jej powierzchni. Natomiast działanie sił zginających na staw kulisty powoduje, że zwężenie szpary stawu nastąpi dopiero po ruchach toczenia i ślizgu śródstawowego, przez co ramię siły działającej na więzadła będzie mniejsze (ryc.37) [3].

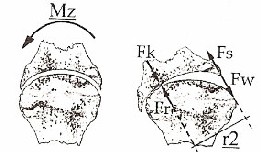
Stosunek wymiarów liniowych SKB w każdej płaszczyźnie odniesienia do pola powierzchni pozostaje wysoki, co powoduje, że siły działające na więzadła posiadają długie dźwignie. To predysponuje staw do dużej mobilności. Jednak z drugiej strony staw ten posiada silne układy mięśniowo-więzadłowo-powięziowe, których zadaniem jest tę mobilność ograniczać. SKB działa w układzie, w którym element mechanizmu zamknięcia strukturalnego optymalizuje efektywność działania mechanizmu zamknięcia siłowego [3].
Skuteczność zamknięcia siłowego SKB zapewniają duże układy mięśniowo-więzadłowo-powięziowe, które generują siły prostopadłe do powierzchni stawu, zwiększając kompresję i siłę tarcia, co równoważy siły ścinające działające na staw [3, 8]. Do najważniejszych z nich należą taśma powierzchowna tylna, taśma funkcjonalna tylna, układ boczny oraz taśma funkcjonalna przednia.
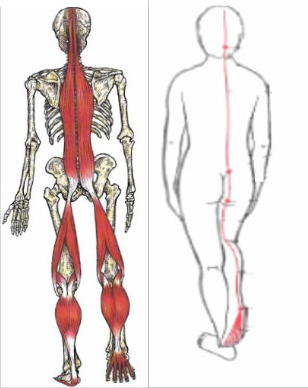
Taśma powierzchowna tylna (ang. superficial back line - SBL)
Według Lee odpowiada układowi podłużnemu głębokiemu.
Przebieg tej taśmy jest następujący:
podeszwowa powierzchnia palucha i palców → rozcięgno podeszwowe i krótkie zginacze palców → pięta → ścięgno Achillesa, mięsień brzuchaty łydki → kłykcie kości udowej → mięśnie kulszowo-goleniowe → guz kulszowy → więzadło krzyżowo-guzowe → kość krzyżowa → powięź piersiowo-lędźwiowa, mięsień prostownik grzbietu → guzowatość potyliczna → czepiec ścięgnisty, powięź czaszki → brzeg nadoczodołowy (pogrubioną czcionką oznaczone zostały kostne przyczepy).
Wszystkie wymienione elementy znajdują się po jednej stronie ciała (ryc.38) [10]. Aktywność tej taśmy powoduje wzmożone napięcie powięzi piersiowo-lędźwiowej, co istotnie przyczynia się do kompresji w SKB. Jednocześnie kontrola napięcia mięśnia dwugłowego uda pozwala na sterowanie zakresem nutacji kości krzyżowej.
Taśma funkcjonalna tylna (ang. back functional line - BFL)
Według tej samej autorki odpowiada układowi tylnemu skośnemu.
Przebieg tej taśmy jest następujący:
guzowatość piszczelowa → ścięgno podrzepkowe → rzepka → mięsień obszerny boczny → trzon kości udowej → mięsień pośladkowy wielki → kość krzyżowa → powięź krzyżowa i piersiowo-lędźwiowa, mięsień najszerszy grzbietu → trzon kości ramiennej (kursywą wyróżnione zostały elementy umiejscowione kontralateralnie, pogrubioną czcionką oznaczone zostały kostne przyczepy) (ryc.39) [10].
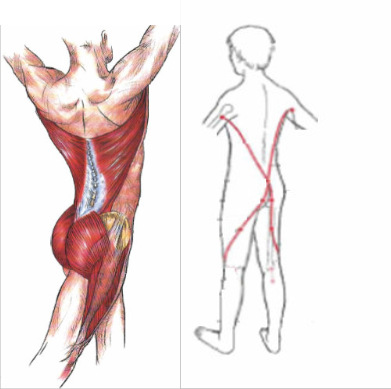
Przebiegające prostopadle do płaszczyzny SKB włókna mięśnia pośladkowego wielkiego mieszają się z powięzią piersiowo-lędźwiową i włóknami mięśnia najszerszego grzbietu strony przeciwnej. Napięcie tej taśmy powoduje zwiększenie kompresji SKB. Jej aktywność odgrywa dużą rolę podczas ruchów skrętnych, np. podczas chodu [8].
Układ boczny składa się z mięśnia pośladkowego średniego i małego oraz mięśni przywodzicieli uda po stronie przeciwnej. Mimo iż mięśnie te nie biorą bezpośredniego udziału w ryglowaniu wymuszonym SKB, odgrywają dużą rolę w działaniu miednicy w trakcie stania i chodzenia. Są też odruchowo hamowane, gdy SKB staje się niestabilny (ryc.40) [8].
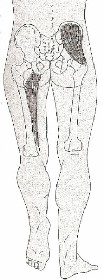
Przedstawiony powyżej system stabilizacji kompleksu biodrowo-miedniczno-lędźwiowego bywa nazywany koncepcją łuku miednicznego (ang. pelvic arch concept), ponieważ opiera się na fizycznych zasadach konstrukcji łuku architektonicznego. Układ ten jest wydolny tylko wtedy, gdy działają wszystkie jego składowe. Usunięcie lub nieprawidłowe działanie nawet jednego elementu powoduje niewydolność całego systemu. Tak jak w przypadku sklepienia łukowego, dopiero dodanie ostatniego klinowatego elementu powoduje, że stabilność układu wzrasta z 0% do 100% [3].
Ciekawym poglądem na stabilność SKB jest mechanizm napięcia powięzi piersiowo-lędźwiowej przez mięsień wielodzielny zaproponowany przez Moseleya (2002). W okolicy miednicy mięsień ten znajduje się pomiędzy grzbietową powierzchnią kości krzyżowej i blaszką głęboką powięzi piersiowo-lędźwiowej. Napięcie głębokich włókien mięśnia wielodzielnego wyczuwalne jest jako pogrubienie tego mięśnia (ryc.41) [8, 9, 13].
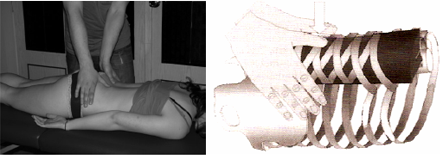
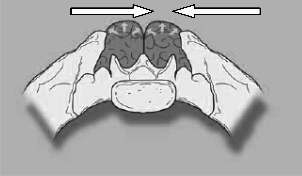
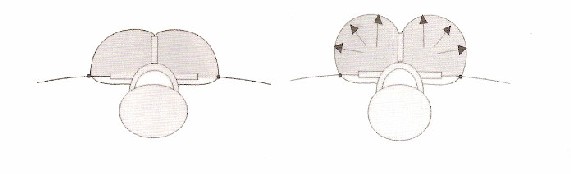
Napięcie włókien tego mięśnia powoduje zwiększenie jego objętości i "pompowanie" powięzi piersiowo-lędźwiowej. Ta z kolei powoduje, że na SKB działa siła kompresyjna o kierunku prostopadłym do powierzchni stawu. Wynika z tego, że mięsień zorientowany w osi pionowej uczestniczy w wytwarzaniu sił poprzecznych. Mechanizm ten podkreśla rolę powięzi piersiowo-lędźwiowej w mechanizmie stabilizacji (ryc.42 i 43) [9].
Spojenie łonowe
Praca wykonywana przez tylne układy mięśniowo-powięziowe wytwarzające siły potrzebne do autoryglowania SKB wydaje się być wystarczająca, aby mechanizm ten był wydolny. Jednak dzieje się tak w warunkach, w których zapotrzebowanie na składową siłową autoryglowania SKB nie jest zbyt wielkie. W warunkach dynamicznych obciążenia drastycznie wzrastają. Włączające się tylne taśmy mięśniowe powodują kompresję SKB, zwiększa się współczynnik tarcia pomiędzy powierzchniami stawowymi, co prowadzi do rozszerzania zakresu efektywnego działania mechanizmu autoryglowania. Wtedy istnieje możliwość włączenia innych grup mięśniowych w wytwarzanie siły potrzebnej do czynnego zaryglowania SKB. Szczególnie predysponowany do tego, z racji swojego położenia anatomicznego i pracy, jaką jest zdolny wykonać, wydaje się być mięsień przywodziciel długi uda pracujący w taśmie funkcjonalnej przedniej [4].
Taśma funkcjonalna przednia (ang. front functional line - FFL)
Częściowo odpowiada ona układowi przedniemu skośnemu opisanemu przez Lee, gdzie występują mięśnie skośne brzucha.
Przebieg tej taśmy jest następujący:
kresa chropawa kości udowej → mięsień przywodziciel długi → guzek kości łonowej i spojenie łonowe → boczny brzeg mięśnia prostego brzucha → chrząstki 5 i 6 żebra → boczny brzeg mięśnia piersiowego większego → brzeg kości ramiennej (kursywą wyróżnione zostały elementy umiejscowione kontralateralnie, pogrubioną czcionką oznaczone zostały kostne przyczepy) (ryc.44) [10].
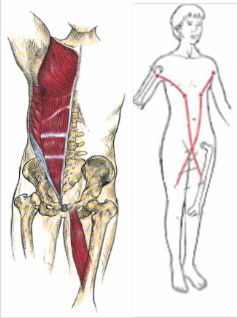
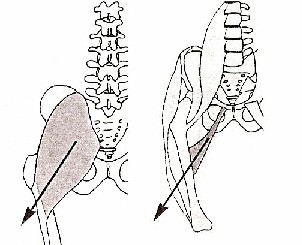
W płaszczyźnie czołowej przebieg włókien przywodziciela długiego jest bardzo podobny do mięśnia pośladkowego wielkiego, uważanego za jednego z głównych mięśni generujących siłę w mechanizmie autoryglowania. Oznacza to, że wektory sił tych mięśni będą wykazywały podobny zwrot i kierunek. Gdy SKB jest poddawany dużym obciążeniom, siła generowana przez mięsień pośladkowy wielki może być niewystarczająca. Jednak powoduje zwiększenie współczynnika tarcia i rozszerzenie zakresu efektywnego ryglowania siłowego. Wtedy brakująca siła potrzebna do stabilizacji SKB może zostać wygenerowana przez mięsień przywodziciel długi, a dokładniej przez przednią taśmę funkcjonalną (przedni układ skośny). Napięcie mięśnia przywodziciela długiego oraz kontralateralnych mięśni brzucha łączących się powięziowo nad spojeniem łonowym spowoduje niechybnie kompresję SKB (ryc.45) [4].
Taśmy mięśniowe
Niezależnie od tego, jak mięśnie pracują indywidualnie, pracują one także wzdłuż funkcjonalnych, zintegrowanych szlaków połączonych powięziami i więzadłami. Szlaki te w organizmie człowieka układają się w określony schematyczny sposób, co pozwala na wyodrębnienie i podzielenie ich na taśmy (układy) mięśniowe [10]. Każdy skurcz mięśnia, jego napięcie oraz siła zewnętrzna rozprzestrzenia się na całą taśmę. Taki układ mięśniowy pozwala na wygenerowanie większej siły, lepszą amortyzację i przenoszenie obciążeń. Powoduje również, że mięśnie leżące w pewnej odległości od np. miednicy również mogą mieć na nią wpływ i wspomagać działanie innych mięśni bezpośrednio z nią związanych. Wyodrębnione powyżej układy mięśniowe odgrywają zasadniczą rolę w mechanizmie stabilizacji miednicy. Ich schematyczne zilustrowanie pokazuje, że dysfunkcja w obrębie jednej z taśm, zlokalizowana w mięśniach bezpośrednio nie połączonych z miednicą, również może być przyczyną niewydolności tego mechanizmu.
Piśmiennictwo:
- Błaszczyk W.: „Biomechanika kliniczna. Podręcznik dla studentów medycyny i fizjoterapii”. Wydawnictwo Lekarskie PZWL, Warszawa, 2004.
- Bochenek A., Reicher M.: „Anatomia człowieka. Tom I. Anatomia ogólna, kości, stawy i więzadła, mięśnie”. Wydawnictwo Lekarskie PZWL, Warszawa, 2006.
- Gnat R., Saulicz E., Kokosz M., Kuszewski M.: „Biomechaniczne aspekty nowoczesnych modeli stabilizacji miednicy. Część I: staw krzyżowo-biodrowy i mechanizm autoryglowania”. „Fizjoterapia Polska”, 2006, 6, 280–288.
- Gnat R., Saulicz E., Kokosz M., Kuszewski M.: „Biomechaniczne aspekty nowoczesnych modeli stabilizacji miednicy. Część II: spojenie łonowe i przednia ukośna taśma mięśniowa”. „Fizjoterapia Polska”, 2006, 6, 328–333.
- Gnat R., Saulicz E., Kuszewski M.: „Współczesne poglądy na temat systemów stabilizacyjnych kompleksu biodrowo-miedniczno-lędźwiowego”. „Fizjoterapia”, 2006, 14, 3, 68–81.
- Gnat R., Saulicz E., Kuszewski M.: „Zaburzenia funkcjonowania systemów stabilizacyjnych kompleksu biodrowo-miedniczno-lędźwiowego”. „Fizjoterapia”, 2006, 14, 3, 83–91.
- Jorritsma W.: „Anatomia na żywym człowieku. Wstęp do terapii manualnej”. Urban & Partner, Wrocław, 2004.
- Lee D.: „Obręcz biodrowa”. DB Publishing, 2001.
- Lee D.: „Principles of the Integrated Model of Function and its Application to the Lumbopelvic-hip Region”. http://dianelee.ca/articles/articles.php.
- Myers T. W.: „Anatomy trains. Myofascial Meridians for Manual and Movement Therapists”. Churchill Livingstone, 2001.
- Oatis C. A.: „Kinesiology. The Mechanics and Pathomechanics of Human Movement”. Lippincott Williams & Wilkins, 2004.
- Perry J.: „Gait Analysis: Normal and Pathological Function”. Slack Inc, 1992.
- Richardson C., Hodges P., Hides J.: „Therapeutical Exercise for Lumbopelvic Stabilization. A Motor Control Approach for the Treatment and Prevention of Low Back Pain”. Churchill Livingstone, 2004.